Arduino Alvik — готовый обучающий робот для программирования и STEAM-образования. Это не отдельная плата: робот собран на двух контроллерах. Сверху установлена плата Arduino Nano ESP32 на базе ESP32-S3 — главный контроллер с Wi-Fi и Bluetooth LE. Внутри корпуса находится вспомогательный микроконтроллер STM32F411RC (Arm Cortex-M4), который управляет датчиками и исполнительными устройствами. Это не одноплатный компьютер и не Linux-устройство: робот программируется на MicroPython или на языке Arduino (C++), а также поддерживает блочное программирование. Производитель — Arduino.
Alvik — двухколёсный робот с дифференциальным приводом: два независимых DC-мотора с магнитными энкодерами, заднее опорное шарико-колесо и набор датчиков (цвета, расстояния, движения, линии и касания). По описанию Arduino, он предназначен для изучения робототехники, интернета вещей и основ искусственного интеллекта. Робот питается от одного сменного литий-ионного аккумулятора формата 18650 ёмкостью 2500 мА·ч. Для расширения предусмотрены разъёмы Qwiic и Grove, выходы для сервоприводов, крепления Lego Technic и резьбовые вставки M3.

Основные характеристики Arduino Alvik
- Главный контроллер: Arduino Nano ESP32 на базе ESP32-S3 — Wi-Fi и Bluetooth LE.
- Вспомогательный контроллер: STM32F411RC (32-разрядный Arm Cortex-M4) — управление датчиками и исполнительными устройствами; взаимодействие с Nano ESP32 через специальные API.
- Датчики: RGB-датчик цвета APDS-9960 (в таблице datasheet Arduino он обозначен как APDS 9660); ToF-датчик расстояния VL53L7CX (матрица 8 × 8, дальность до 350 см); IMU LSM6DSOX (акселерометр и гироскоп, 6 осей); линейка из 3 датчиков линии; 7 ёмкостных сенсорных кнопок.
- Моторы: 2 DC-мотора с рабочим напряжением 6 В и магнитными энкодерами (3 PPR); скорость без нагрузки — 96 об/мин (±10%), ток без нагрузки — 70 мА, заявленный ток нагрузки — до 90 мА. Скорость робота — до 13 см/с.
- Драйвер моторов: двухканальный MAX22211.
- Светодиоды: 2 программируемых RGB-светодиода (DL1 и DL2).
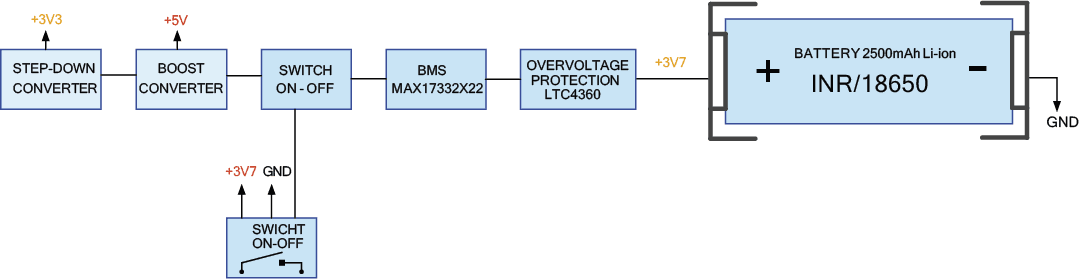
- Питание: один аккумулятор Li-Ion 18650 ёмкостью 2500 мА·ч (номинальное напряжение 3,7 В, рабочий диапазон 3,0–4,2 В); микросхема MAX17332X22 управляет аккумулятором и его зарядом, LTC4360 обеспечивает защиту от перенапряжения и обратного напряжения. Внутренние шины питания: +5 В (повышающий преобразователь) и +3,3 В (понижающий преобразователь).
- Колёса: резиновые, диаметром 34 мм; третья опора — стальной шарик диаметром 9 мм.
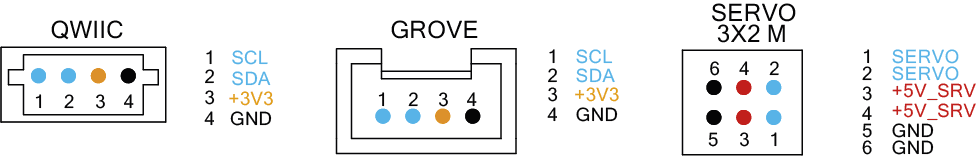
- Расширение: 2 разъёма Qwiic (I²C), 2 разъёма Grove (I²C), 2 выхода для сервоприводов, крепления Lego Technic и 8 резьбовых вставок M3 (рекомендуемая длина винтов — не более 10 мм).
- USB: USB-C; в комплект входит кабель USB-C — USB-C.
- Программирование: MicroPython (Arduino Lab for MicroPython), Arduino IDE (C++) и блочное программирование.
Технические характеристики
Контроллеры
В роботе установлены два микроконтроллера. STM32F411RC на базе Arm Cortex-M4 управляет датчиками и исполнительными устройствами: моторами, светодиодами и сенсорными кнопками. Сверху установлена плата Nano ESP32 — главный контроллер, который выполняет пользовательскую программу и обменивается данными со STM32 через специальные программные интерфейсы (API). Подробнее о Nano ESP32 — в статье Arduino Nano ESP32.

Датчики
- Датчик цвета APDS-9960 — комбинированный RGB-датчик освещённости и приближения. В таблице компонентов datasheet Arduino модель записана как APDS 9660; обозначение APDS-9960 соответствует реальному компоненту Broadcom.
- ToF-датчик VL53L7CX — многозонный датчик расстояния с матрицей 8 × 8 и дальностью измерения до 350 см; установлен на передней плате.
- IMU LSM6DSOX — 3-осевой акселерометр и 3-осевой гироскоп.
- Линейка слежения за линией — три фототранзистора и четыре инфракрасных светодиода на отдельной передней плате.
- Семь ёмкостных сенсорных кнопок расположены на верхней плате и доступны для программирования.
⚠ Лазерный датчик. В ToF-датчике используется лазерный излучатель. По документации Arduino, изделие соответствует классу лазерной безопасности 1 по IEC 60825-1:2014 в предусмотренных условиях эксплуатации. Не изменяйте мощность излучателя и не используйте оптику для фокусировки лазерного луча.
Моторы и колёса
Робот приводят в движение два независимых DC-мотора с магнитными энкодерами AB (3 PPR). Рабочее напряжение моторов — 6 В, ток без нагрузки — 70 мА, заявленный ток нагрузки — до 90 мА, скорость без нагрузки — 96 об/мин с допуском ±10%. Максимальная скорость робота составляет до 13 см/с. Моторами управляет двухканальный драйвер MAX22211. Колёса резиновые, диаметром 34 мм; моторы закреплены в пластиковых держателях, для их снятия потребуется отвёртка.
Разъёмы и расширение
На задней стороне робота расположены разъёмы для расширения: два Qwiic и два Grove с интерфейсом I²C, а также два выхода для сервоприводов с управлением PWM. На разъёмах Qwiic и Grove доступны линии SCL, SDA, +3,3 В и GND. Выходы сервоприводов имеют отдельные контакты сигнала, питания +5 В и GND. Корпус совместим с деталями Lego Technic — по два отверстия для штифтов с каждой стороны — и с винтами M3: на каждой стороне предусмотрено по четыре резьбовые вставки.
⚠ Не используйте слишком длинные винты. Рекомендуемая максимальная длина винта для резьбовых вставок — 10 мм (M3 × 10). Более длинные винты могут повредить корпус или внутренние компоненты робота.
Адреса I²C. При подключении дополнительных устройств к Qwiic и Grove необходимо учитывать адреса на общей шине I²C: устройства с одинаковым адресом могут конфликтовать. Перед подключением нескольких модулей проверьте их адреса и возможность их изменения.

Питание и аккумулятор
Робот питается от одного сменного литий-ионного аккумулятора формата 18650 ёмкостью 2500 мА·ч. Он расположен под крышкой на нижней стороне корпуса; для доступа к нему потребуется отвёртка Phillips. Аккумулятор можно заменить, что удобно при использовании робота в учебных классах. На основной плате установлена микросхема MAX17332X22, отвечающая за управление аккумулятором и его зарядом, а также микросхема LTC4360 для защиты от перенапряжения и обратного напряжения. Внутри робота предусмотрены три уровня питания: +3,7 В от аккумулятора (фактический диапазон 3,0–4,2 В), +5 В после повышающего преобразователя и +3,3 В после понижающего преобразователя. Выключатель питания находится на верхней панели, ближе к правому нижнему углу.

⚠ Аккумулятор. Замену аккумулятора 18650 выполняйте только под присмотром взрослых и соблюдайте полярность. Не допускайте короткого замыкания контактов аккумулятора и не используйте повреждённые элементы.
Структурная схема и устройство


В состав робота входят основная плата с STM32, семью сенсорными кнопками, переключателем питания, двумя RGB-светодиодами, датчиком цвета и IMU; передняя плата с ToF-датчиком и линейкой слежения за линией; два разъёма Grove, два Qwiic и два выхода для сервоприводов. Также установлены аккумулятор 18650, пластиковое шасси, два мотора в держателях, два колеса, опорный шарик диаметром 9 мм с держателем, пять винтов M3 × 5 и крышка аккумуляторного отсека.
Программирование
Alvik программируется на MicroPython (в среде Arduino Lab for MicroPython), в Arduino IDE (C++) и с помощью блочного программирования. Для работы используются специальные библиотеки Alvik и примеры из документации. Для Arduino IDE предусмотрена библиотека Arduino_Alvik, которая предоставляет высокоуровневые функции управления роботом; отдельная библиотека Arduino_AlvikCarrier предназначена для работы с платой STM32 и более низкоуровневого управления. При первой настройке Arduino IDE может потребоваться подготовить Nano ESP32 для загрузки скетчей: соединить контакт B1 с GND, подключить USB-C и выбрать esptool в качестве программатора. Подробная процедура приведена в официальной инструкции Arduino. Плата подключается к компьютеру кабелем USB-C.
Благодаря Nano ESP32 робот можно использовать с Arduino Cloud для передачи, регистрации и визуализации данных датчиков после настройки сетевого подключения. Это облачный сервис, а не отдельный аппаратный модуль Alvik.
Возможности и особенности
- Готовый робот для обучения: не требуется паять или собирать шасси.
- Три способа программирования: MicroPython, Arduino C++ и блочное программирование.
- Набор встроенных датчиков: цвет, многозонный ToF, IMU, датчики линии и сенсорные кнопки.
- Wi-Fi и Bluetooth LE благодаря главному контроллеру Nano ESP32.
- Расширяемость: Qwiic, Grove, сервоприводы, Lego Technic и крепления M3.
- Сменный аккумулятор 18650 ёмкостью 2500 мА·ч.
Для чего подходит Arduino Alvik
- Уроки робототехники и программирования в школе и дома (STEAM).
- Движение по линии, объезд препятствий и определение цветов с помощью встроенных датчиков.
- Учебные IoT-проекты с использованием Wi-Fi, Bluetooth LE и сетевых сервисов; простые AI-сценарии можно реализовывать с внешними сервисами или дополнительным оборудованием.
- Прототипы мобильных роботов с дополнительными датчиками и сервоприводами.
Преимущества
- Всё основное собрано в одном корпусе: датчики, моторы и два контроллера.
- Можно начать с блочного программирования, а затем перейти к MicroPython или Arduino C++.
- Корпус расширяется с помощью деталей Lego Technic, винтов M3 и дополнительных электронных модулей.
Ограничения
- Небольшая скорость: максимальная скорость, указанная Arduino, — до 13 см/с.
- Моторы и шасси рассчитаны на лёгкую учебную робототехнику, а не на высокоскоростные или тяжёлонагруженные задачи.
- Используется один сменный аккумулятор 18650 ёмкостью 2500 мА·ч. В datasheet не указано фиксированное время автономной работы: оно зависит от режима движения и подключённых устройств.
- Дополнительные устройства Qwiic и Grove используют интерфейс I²C; при совпадении адресов возможны конфликты.
- Встроенной камеры нет. Для компьютерного зрения потребуется внешняя камера и устройство для обработки изображения.
Заключение
Arduino Alvik — учебный робот на базе Nano ESP32 и STM32F411RC с набором датчиков, моторами с магнитными энкодерами и расширяемым корпусом. Он подходит для школьных и домашних занятий по робототехнике, программированию и учебным IoT-проектам.
Перед покупкой учитывайте невысокую скорость робота, назначение его приводов для учебных задач и необходимость соблюдать правила безопасности при замене аккумулятора 18650.
Материалы
- Документация Arduino — Alvik — страница робота и файлы САПР.
- Datasheet Arduino Alvik (PDF) — характеристики, датчики, разъёмы, питание и безопасность.
- Магазин Arduino — Alvik — страница продукта.
- Настройка Arduino Alvik для Arduino IDE — подготовка Nano ESP32, загрузка скетчей и библиотеки.
- Arduino Lab for MicroPython — среда программирования на MicroPython.
- STM32F411RC на сайте STMicroelectronics — документация на вспомогательный контроллер.
- VL53L7CX на сайте STMicroelectronics — документация на ToF-датчик.
Иллюстрации (фотографии, схемы и диаграммы) взяты из документации Arduino к Alvik (SKU AKX00066); права принадлежат Arduino.